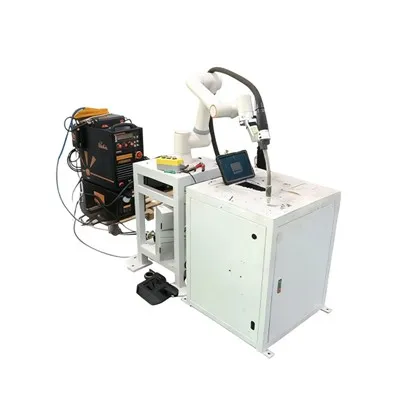
Productintroductie
Lasersnijrobots zien industriële apparate die weure gebruuk veur ‘t geautomatiseerd, hoeg-snieje vaan metaalmateriaole. Ze kinne in bulk of op maat weure besteld.
Hooftechnische parameters
| Parameter | Specificatie |
|---|---|
| Armspan | 1895 mm |
| Herhaol positienauwkeurigheid | ±0,05 mm |
| Maximum lading | 20 kg |
| Laserkrach | 2000–5000 W |
| Gewiech vaan apparatuur | Ongeveer 230 kg |
| Besjermingsgraad | Pols IP54, Lichaam IP40 |

Veurdeile en toepassingsvelde
(I) Kernveurdeile
Slijtage-bestendig:De sleutellast-dragende structuur vaan de Laser Cutting Robot gebruuk hoeg-sterk legeringsstaol of aangepaste materiale um sjtijfheid te garandere oonder lang-hoeg-snelheidsbedrief, mit un machineleeftied vaan 8-10 jaor.
Groete wèrkstraol:Mit un ermspan vaan 1895mm bedèk ‘t groete -werkstukke, wat de secundaire positionering vermindert en de productie-efficiëntie mit mie es 30% verhoogt.
Stabiele laadcapaciteit:Mit ‘n maximale laadvermoge vaan 20 kg kin ‘t de laser-snijkop en de optische oonderdeile stabiel ondersteune, zodet ‘t gein aafwieking weurt verzekerd tijdens ‘t snije mit ‘n hoeg-snelheid.
Aanpasbaar:‘t Kin were aangepas op de gruutde vaan ‘t werkstuk, de krach, de indeiling en ‘t soort materiaal.
(II)Toepassingsvelde en compatibele materiale
| Classificatie vaan toepassingsscenario | Specifieke toepassingsobjecte | Aanpasbare materiale |
|---|---|---|
| Metaalverwèrking | Plaatmetaal onderdeile, pijpe, structurele oonderdeile | Koolstofstaal, roestvrij staal, aluminiumlegering |
| Elektronische apparate | Middeframes veur mobiele tillefoone, sjelp veur computerhoes, metale accessoires veur oplaadstapels, metaal sjelp veur sensore | Aluminiumlegering, messing, rood koper, dun-spoor roestvrij staal |
| Autoproductie | Onderdeile veur autocarrosserie, motorbeugels, accessoires oetlaotpijpe, sjelpe vaan de accu | Laag-koolstofstaol, gegalvaniseerd staolplaat, aluminiumlegering, hoeg-sterkheid heit-gevormd staol |
(III)On-simulatie en structurele aafsjloeting-weergave

Figuur 2.1Op-fysiek objekdiagram


Figuur 2.2 Sluit-diagramme vaan eder oonderdeil
Bedieningsproces:De operateurs bevestege ‘t werkstuk op de snijtafel en stelle de laserparameters (krach, snelheid, lochdrök) in. De robot beweeg volgens de geprogrammeerde trajek, en haolt ‘n real-positie tusse de laserkop en ‘t werkstuk. Nao ‘t knippe, keert de laserkop trök nao de startpositie veur de volgende cyclus.
Richtlijne veur gebruuk en oonderhoud
Milieuvereiste: Werk in un druuge, -omgeving wieneg stof; vermijd corrosieve gasse um de percisie en ‘n laanke levesduur te behawwe.
Veurlopige teste: Kalibreer laserfocus en robotasse veur ‘t ierste gebruuk, zodat laser-oetvoer en hulpgaas aon de snijvereistes voldoon.
Daagliks oonderhoud:
Controleer de zuiverheid vaan de laserlens en de gasoetvoer.
Smeer de robotverbindinge elke week mit speciaal smeermiddel.
Inspecteer de stroom- en optische paadverbindinge elke maond um verawwering of mislijning te veurkómme.
Heitelik: laser snijdrobot, China laser snijdrobot fabrikanten, leveranciers, fabriek