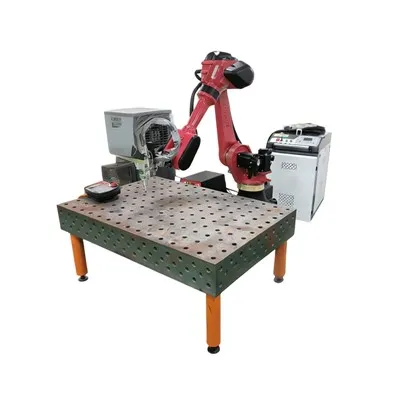
Productintroductie
Robotspuntslasse is un apparaat dat robotarme gebruuk um metaalplate automatisch te spotlasse. ‘t Kin in bulk of op maat weure besteld en weurt gebruuk bij de productie vaan auto’s, hoeshoudeleke apparate en metaole structure.
Hooftechnische parameters
| Parametercategorie | Specifieke specificatie |
|---|---|
| Armspan | 1895 mm |
| Herhaol positienauwkeurigheid | ±0,05 mm |
| Maximum lading | 20 kg |
| Stroomcapaciteit | 5,87 kVA |
| Gewiech vaan apparatuur | Ca.. 230 kg |
| Besjermingsklasse | Pols: IP54, Lichaam: IP40 |

Veurdeile en toepassingsvelde
(I) Kernveurdeile
Hoog-Precisie Positionering
Robotic Spot Welding gebruuk CNC-bewerking en ‘n 6-asse krachsensor, boedoor ‘n herhaolbaarheid vaan ±0,05 mm weurt bereik um percieze las-aoflijning te garandere.
Hoog-Lasse mit hoege efficiëntie
De apparatuur kin 30-50 lasse per minuut oetveure, 3-5 kier efficiënter es handlasse.
Duursaam
De robotarm en de lasfakkel gebruuke hoeg-sterkte aluminiumlegering en slijtage-kopermateriale, wat ‘n doorloupende bedriefsduur vaan mie es 5 jaor verzekert.
(II)Toepassingsvelde en compatibele materiale
| Categorie veur toepassingsscenario | Specifieke toepassingsobjecte | Aanpasbare materiale |
|---|---|---|
| Nuuj energieapparatuur | ‘t Lasse vaan zonnebeugelconnectors, energie-opsjlaagbatteriejekastframe en oplaadstapelbehuizinge | Aluminiumlegering, roestvrij staal, gegalvaniseerd staalplaat |
| Autoproductie | ‘t Lasse vaan de zijwande en pilare vaan de autocarrosserie, beugels veur ‘t chassis en de sjelp vaan de accu | Mild staal, hoeg-sterkte staal, gegalvaniseerd staalplaat |
| Hardwareprodukte | ‘t Lasse vaan speciaal-vormige leuning veur metale meubels, ‘t splitse vaan last-dragers veur gereedsjapskiste en roestvrij staol keukengerei | Mild staal, roestvrij staal, messing |

Figuur 2.1 3D Simulatiediagram

Figuur 2.2 Fysieke objekdiagram op -locatie


Figuur 2.3 Sluit-diagramme vaan eder oonderdeil
De kernwerkstroum is wie volg:
Positionering en bevestiging vaan werkstuk
Plaats ‘t werkstuk op ‘n specifieke armatuur en maak ‘t vas mit locatiepenne en klemme um d’r veur te zörge dat de lasposities volledeg blootgesjtild zien veur latere bewerkinge.
Drag Teaching en Coördineer Opname
Slaag de sleepmodus vaan de 6-asse krachsensor in. Sleep de sensor langs ‘t laspad um sleutelcoördinate automatisch op te neume. Fijne aanpassinge kinne weure gemaak mit behulp vaan de joystick op de teach-hanger. Stel lasparameters in wie sjtroum, spanning en draadvoersnelheid um ‘t lasprogramma te generere.
Automatische lasbewerking
Begin ut programma op de teach-hanger. De robot beweeg de lasfakkel langs de opgenome baan, activeert de draadvoeding en lasstroum en voltooit de las. De noodknop kin de bewerkinge pauzere indien nuudig.
Voltooiing en reset vaan bewerking
Nao ‘t lasse, bringt de robot de fakkel trök nao de oorsjprónkelike positie. Laat de armatuur los en haol ‘t werkstuk oet. De teach-hanger kin dan ‘t volgende programma oproepe of ‘n nuuj traject opnuuj opnumme.
Onderhoud en bedriefsrichtliene
Milieuaanpassing
Gesjikt veur industriële umgevinge mit standaard werkplaatsinterferentie. Vermijd gebeeje mit zwoere lassjpraot. De 6-assensor en teach-hanger weersjtaon op korte termijn spattering, mer langdurige accumulatie zouw motte weure vermijd.
Veurlopige inbedriefstelling
Kalibreer de sleepgevoeligheid veur ‘t ierste gebruuk. Zörg d’r veur dat de sleeprichting euvereinkump mit de beweginge vaan de robot. Controleer de flexibiliteit vaan de joystick en ‘t automatisch centrere vaan de teach-hanger.
Daagliks oonderhoud
Daagelijks:Gebruuk drukloch um sjtóf en leechte spat op sensore en knoppe te verwijdere; controleer de reactie vaan de joystick en de knoop; schoon weld spatter in de fakkelspuitkop en de draadvoeder.
Weekelijks:Controleer de sensorboute op dich; robotgewrichten smere; back-up lasseprogramma’s.
Maondeliks:Herkalibreer de sleep- en coördinatienauwkeurigheid; controleer de stabiliteit vaan de voeding; schoon elektrische kaststóf; oonderdeile inspectere op euververhitting; controleer de positie vaan de armatuur.
Heitelik: robotspuntslas, China robotspuntslas fabrikanten, leveranciers, fabriek