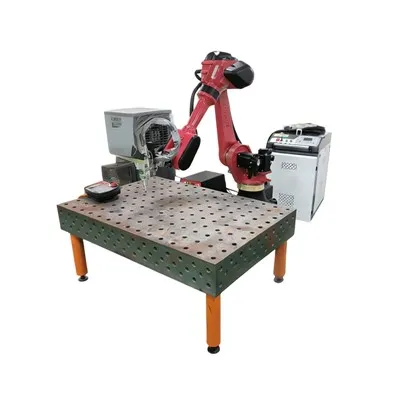
Productintroductie
De handheld lasrobot is un geautomatiseerd hulpmiddel veur ‘t lasse vaan metale oonderdeile, besjikbaar veur bulkbestellinge en aanpassinge.
Hooftechnische parameters
| Parametercategorie | Specifieke specificatie |
|---|---|
| Armspan | 1587 mm |
| Herhaol positienauwkeurigheid | ±0,05 mm |
| Maximum lading | 10 kg |
| Stroomcapaciteit | 5,06 kVA |
| Gewiech vaan apparatuur | Ongeveer 152 kg |
| Besjermingsklasse | Pols: IP54, Lichaam: IP40 |

Veurdeile en toepassingsvelde
(I) Kernveurdeile
Hoog-Precisie lasse:De handheld lasrobot gebruuk laserbegeleiding en servomotorcontrole, wat ‘n herhaolbaarheid vaan ±0,05 mm bereik, wat uniforme lasse en ‘n consistente laskwaliteit verzekert.
Zeer efficiënte bediening:‘t Kin 100-120 lascyclusse per oor voltooie, wat de efficiëntie 2-3 kier verhoeg in vergelieking mit traditioneel handlasse, wat ‘t gesjik maak veur massaproductie.
Duursaam:De belangriekste oonderdeile zien gemaak vaan aluminiumlegering en verstevigd staol vaan loch- en ruimtevaart-kwaliteit, wat ‘n doorloupende wèrkleefde vaan mie es 5000 oor bereik, drei kier langer es gewoene lasfakkels.
Intelligente controle:Ausgerust mit PLC-controle, maak ‘t meugelik veur real-tied aanpassing vaan krach, sjtroum en lassnelheid.
(II)Toepassingsvelde en compatibele materiale
| Categorie veur toepassingsscenario | Specifieke toepassingsobjecte | Aanpasbare materiale |
|---|---|---|
| Hardwareverwerkingsindustrie | Gesjikt veur ‘t lasse vaan metale oonderdeile wie hardwareframes, beugels en chassis | Koolstofreeg staol, gewoen koolstofstaol |
| Autoproductie | Autocarrosserie, oetlaotpijpe vaan roestvrij staol, naof vaan aluminiumlegeringswiel | Staal, RVS, Aluminiumlegering |
| Plaatmetaalproductieveld | Gesjikt veur ‘t splitse en lasse vaan plaatmetaole oonderdeile (zoe wie apparatuurbehuizinge en kasten) | Leeg-Structuurstaal, gietiezer onderdeile |
(III)Fysieke weergave

Figuur 2.1 On-fysiek objekdiagram

draodvoerder

Laserlasmasjien in de hand

teach pendant

laswerkbank

las torchu

Robot Elektrische Regelkabinet

Verheugde bevestigingsbasis/werkbank
Figuur 2.2 Sluit-diagramme vaan eder oonderdeil
Handgehelde lasrobot:
De operator gebruuk de teach-hanger um de robot en de lasfakkel nao ‘t oetgangspunt te verplaatse, stèlt de lastraject in (bijv. rechte lijn, boug) en configureert parameters wie laserkrach, draodvoersnelheid en lassnelheid, die ‘t systeem registreert um ‘t lesprogramma te make. ‘t Werkstuk weurt daonao op de lastafel gezat en bevesteg mit armature of positioneringsgereidsjappe um bij de geprogrammeerde positie te passe. Es de robot is gestart, volg de geprogrammeerde trajek onderwieles dat de draodvoeder en de laser werke volgens de veurgestelde parameters. Nao ‘t lasse, reset ‘t systeem automatisch en weurt ‘t werkstuk geïnspecteerd; parameters of trajektorie kinne weure aongepas veurtot ut proces weurt herhaold.
Richtliene veur de bediening en onderhoud vaan apparatuur
Installatie vaan apparatuur
Maak de lasfakkel vas en plaats de kabels en lochpijpe good um losse of verstrengeling te veurkómme.
Programmere en debugge
Programmeer de lastraject en de parameters nauwkeurig. Simuleer de bewerking en corrigeer de aafwiekinge um veur precisie te garandere.
Onderhoud
Reinig regelmaotig de spatsel vaan de lasfakkel.
Smeer de bewegende oonderdeile vaan de robot en controleer ‘t transmissiesysteem.
Personeeltraining
Bediening motte parameterinstellinge en basisprobleemoplossinge beheerse um efficiënte werking te garandere.
Heitelik: handheld lasrobot, China handheld lasrobot fabrikanten, leveranciers, fabriek