Kernveurdeile
Hoog-Precisie Lasse
Geautomatiseerde lasrobots zien oetgerös mit un 3D-visieherkenningssysteem en un robotarm mit un positioneringsnauwkeurigheid vaan ±0,05 mm, wat verzekert veur nauwkeurige aanlijning vaan de lasfakkel mit de lasnaod en vermindert mislijning en gemiste lasse.
Automatische lasnaodpositie, gein hoeg-gereidsjappe nuudig
Op basis vaan 3D-visie-scantechnologie kin de robot onaafhankelik lasposities en groefvörme identificere. ‘t Kin positioneringsafwiekinge automatisch corrigere, zelfs es werkstukke verkierd zien geplaats, ruwmateriale dimensionale toleranties höbbe of gereedsjap gemiddelde positioneringsnauwkeurigheid beeje. Dit vermindert de productie- en installatiekoste vaan gereidsjapsapparatuur aanzeenlek en elimineert handmatige liere en puntpositioneringsprocedures.
Flexibele productie mit snel produkmodelwisseling
D’r is neet noedzakelek um punt-per-punt te liere en te herprogrammere bij ‘t vervaange vaan laswerkstukke. ‘t Visiesysteem kin nao scan en herkenning automatisch laspaajer generere, boedoor de productielijn binne ‘n korte periode wissele. ‘t Voldoet aon de flexibele productievereistes vaan multi-variëteite en klein-batchproduksie en levert ‘n hoeger apparatuurbenuttingspercentage.
Hooftechnische parameters
| Parametercategorie | Specifieke specificaties |
|---|---|
| Armspan | 1895 mm |
| Herhaol positienauwkeurigheid | ±0,05 mm |
| Maximum lading | 20 kg |
| Stroomcapaciteit | 5,87 kVA |
| Gewiech vaan apparatuur | Ongeveer 230 kg |
| Besjermingsklasse | Pols IP54; Body IP40 |

Toepassingsvelde en compatibele materiale
| Classificatie vaan toepassingsscenario’s | Specifieke toepassingsobjecte | Compatibele Materiale |
|---|---|---|
| Kleine en middelgrote -metaole constructieonderdeile | Apparatuursteun, frameconnectors | Iezer, koolstofstaol, roestvrij staal |
| Gestandaardiseerde onderdeile | Verbindinge mit de pijp, plaatsplitsing | Iezer, koolstofstaol, roestvrij staal, aluminium |
| Scenario’s mit hoeg-consistentie | Lasse vaan producte die kwaliteitsinspectie en certificering vereise | RVS, aluminium, koper (voldoet aan hoeg-precisie lassevereiste en verzekert inspectie- en certificeringsnaolaeving) |
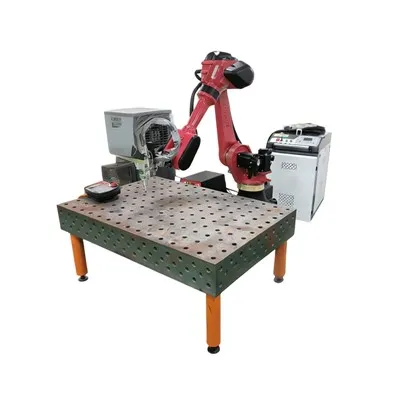
Figuur 2.1 3D Simulatiediagram

Werkprincipe en proces
Stap 1: Positionering vaan werkstuk en initialisering vaan apparatuur
‘t Werkstuk dat moot weure gelas is goed bevestigd op ‘t lasstation. De Model 1820 3D-visie-lasrobot voltooit de stroom-op zelf-inspectie, en de 3D-visiecamera geit in de standby-modus. ‘t Controlesysteem, de lassjtroombron, ‘t draadvoermechanisme en ‘t lierprogrammering zien allemaol tegeliekertied klaor, in ‘t wachte op ‘t lassstartcommando.
Stap 2: Verzamel weldnaodcontourgegevens via 3D-visiescanning
‘t 3D-visie-scanapparaat dat op de robot is gemonteerd, voert ‘n all-scan oet op ‘t doelwèrkstuk. ‘t Vangt real-tied drie-dimensionale informatie vaan de lasnaod vas, boe-oonder positie, trend, breidte, groefvörm en hoogteafwieking, locateert de feiteleke lastraject nauwkeurig en vermijdt onnauwkeurige positionering veroorzaak door aafwieking vaan de plaatsing vaan ‘t werkstuk en dimensionele foute vaan binnekommende materiale.
Stap 3: Real-tied euverdrach vaan weldgegevens nao de industriële controlecomputer
Massieve 3D-coördinaatgegevens verzameld door middel vaan visueel scan were in realtied euvergebrach nao de ondersteunende industriële controlecomputer via communicatielijne, die synchroon de orzjineel gescande aafbeeldinge en lasspuntparameters opslaon.
Stap 4: Intelligente berekeninge en optimale lastrajectplanning door de computer
De industriële controlecomputer is ingebouwd mit professionele lasprocessoftware. ‘t Voert ruusvermindering, correctie, analyse en berekeninge oet op de verzamelde 3D-lassgegevens, vergeliek automatisch de veurgestèlde lassprocesparameters en genereert ‘n nauwkeurige en continue robotlassbewaegingsbaan in combinatie mit werkstukmateriale en lastechnische vereiste. Ondertusse kump ‘t euverein mit euvereinkomstig procesparameters wie lassjtroum, spanning en draadvoedingssnelheid.
Stap 5: Computer heet probleme mit bewegings- en lasregelingssignale
Naodat de trajektorieplanning is voltooid, sjik de computer synchroon routeinstructies en lasseprocesparametercommando’s nao ‘t robotcontrolesysteem, en verbindt de lasstroombron en de draadvoeder um de lasparameters veuraf aon te passe.
Stap 6: De robot gebruuk de lasfakkel automatisch volgens de instructies
Nao ‘t ontvange vaan de controlesignale, beweeg de samewerkende lasrobot persies langs de geplande baan. De aangebouwde lasfakkel reis mit un constante snelheid volgens ut laspaad; de draadvoeder voedt lasdraod stabiel synchroon, en de lassenkrachbron levert euvereinkómme mit lassjtroum en -spanning. Gedurende ut ganse proces is gein handbediening in real-tied nuudig.
Stap 7: Voltooiing vaan de automatische lasbewerking mit hoeg-precisie
De lasfakkel lasse doorloupend langs de veurafgestèlde lastrajektorie mit real-tied visuele aafwiekingscorrectie gedurende ut ganse proces. ‘t Kin ‘t laspaad automatisch aanpasse, zelfs es d’r ‘n lichte installatie-offset is vaan ‘t werkstuk, boedoor ‘t oeteindelek ‘n hoege-precisie en ‘n hoege-efficiëntie automatisch lasse vaan de ganse lasnaod realiseert. Nao ‘t voltoeje vaan ein lassegment, kin de robot nao de volgende laspositie gaon volgens ‘t programma en de bovestaonde procedures herhaole. Naodat alle processe klaor zien, geit de apparatuur op de standby-modus um te wachte op de volgende bewerkingsopdrach.
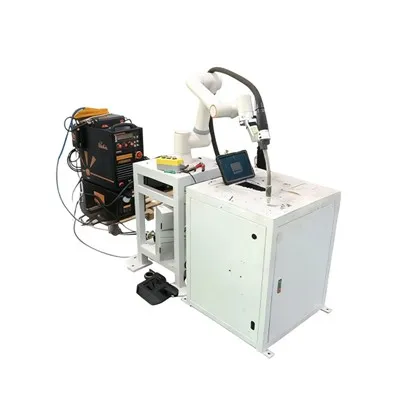
Figuur 2.2 On-fysiek objekdiagram

Figuur 2.3 Sluit-diagramme vaan eder oonderdeil


Videodemonstratie
Aanbevelinge veur gebruuk en oonderhoud
Milieuaanpassing:Werk in ‘n druige, -omgeving wieneg stof um te veurkomme dat vochtigheid of corrosieve gasse de nauwkeurigheid vaan 3D-visie beïnvleuje.
Veurlopige inbedriefstelling:Kalibreer de 3D-visiesensor en de mechanische erm veur ‘t ierste gebruuk um veur ‘n vloeiende data-euverdrach te garandere.
Onderhoud:Reinig de 3D-visielens regelmaotig en controleer de stabiliteit vaan ‘t stroomsjakel um de levensduur vaan ‘t apparaat te verlengke.
Personeeltraining:Bediening zouwe basisparameterinstellinge en probleemoplossinge motte liere um efficiënte werking te behawwe.
Inleiding vaan ‘t bedrief

Chuanglida is ‘n professionele fabrikant vaan complete sets veur puntlasse robots en ‘n leverancier vaan one-stop laswerkstations. Klante kinne robots apaart koupe of kieze veur un volledig geïntegreerde turnkey leveringsoplossing. Ver kinne productbrochures, 3D CAD-teikeninge en robotliechaamsinspectierapporte levere. Alle producte gebruke gestandaardiseerde exportverpakkinge en kinne wereldwied weure verzend.
Geer kin un directe offerteverzeuk indiene, of us eur werkstukprocesinformatie sjikke um un op maat gemaakde selectieoplossing te kriege.
Heitelik: geautomatiseerde lasrobots, China geautomatiseerde lasrobots fabrikanten, leveranciers, fabriek