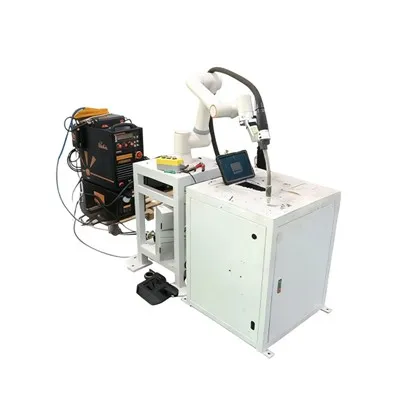
Productintroductie
Metal Stamping Robot is un industriële robot ontworpe veur geautomatiseerd lade en losse in metaolstempellijne, gesjik veur batchbestellinge en aanpassing.
Hooftechnische parameters
| Parameter | Specificatie |
|---|---|
| Asse | 6 |
| Maximum Payload | 10 kg |
| Maximum bereik | 1587 mm |
| Herhaol positienauwkeurigheid | ±0,05 mm |
| Robotgewiech | 152 kg |
| Besjermingsclassificatie | Lichaam IP50 / Pols IP54 |
| Maximum snelheid | J1: 190 graod /sJ2: 173 graod /sJ3: 223 graod /sJ4: 254 graod /sJ5: 270 graod /sJ6: 342 graod /s |
| Bewegingsbereik | J1: ±165 graod J2: −95 graod /+70 graod J3: −85 graod /+75 graod J4: ±180 graod J5: ±115 graod J6: ±360 graod |
| Toegestaon drejmoment | J4: 32,8 N·mJ5: 32,8 N·mJ6: 17 N·m |
| Toegesjtange momint vaan traagheid | J4: 0,46 kg·m2J5: 0,62 kg·m2J6: 0,155 kg·m2 |
| Bedieningstemperatuur | 0–40 graod |
| Aanbevole temperatuur | 15–25 graode |
| Relatieve vochtigheid | 20–80% RH (neet-condenserend) |
| Lochtoevoerdrök | 0,5–0,7 MPa |
| Stroomveurziening | 220V ±10%, 50/60 Hz |
| Controlesysteem | BORUNTE |
| Robot Casting Body | BORUNTE |
| Servomotore | BORUNTE |
| Reducers | BORUNTE |
| Elektrische komponente | BORUNTE |
| Vetvolume | J1: 900 mlJ2: 800 mlJ3: 400 mlJ4: 50 mlJ5: -J6: - |
| Distributierieme | J4: MBT233080303, 3M, 8 mm breidte, 89 tanjJ5: MBT233080301, 3M, 8 mm breidte, 117 tand |
| Standaard accessoires | USB-flashstation |

Veurdeile en toepassingsvelde
(I) Kernveurdeile
Hoog-herhaolbaarheid mit precisie
De Metal Stamping Robot heet ‘n herhaolbaarheid vaan ±0,05 mm, wat zorg veur ‘n nauwkeurige invoering vaan plaatmetaal in de stempelmatris.
Stabiel 10kg laadcapaciteit
De Metal Stamping Robot kin stabiel ‘n lading vaan 10 kg drage, betrouwbaar staole plate en vacuümzuigkopjes behandele oonder hoeg-frequentie stempelcyclusse, wat vervorming en materiaalverluus veurkomt.
Flexibel armverlengingsontwerp
Mit un compacte structuur en un 1587mm armverlenging, kin ut flexibel bewege tösse de transportband en de stempelmachine in geslote stempelwerkplaatse.
Hoog-snelheid Continue Bediening
De snelheid vaan de gewricht bereik tot 342 graode/s, wat 24-oer doorlopende geautomatiseerde werking ondersteunt.
Multi-Integratiecapaciteit
‘t Kin synchroon wèrke mit stempelmasjienes en transportbandleidinge, wat de automatische euverdrach vaan gevormde oonderdeile in configuraties vaan ein of mierdere-station meugelek maak.
(II)Toepassingsvelde en compatibele materiale
| Toepassingsscenario | Specifieke toepassingsobjecte | Aanpasbare materiale |
|---|---|---|
| Auto-stempeldeile | Binnenpanelen vaan de deur, chassisbeugels, kofferbakdeksels, zitelspoor | Koud-gewalste staolplate, heite-dompel gegalvaniseerd staolplate, hoeg-sterkte legeringstaolplate |
| Plaatmetaal onderdeile veur hoesapparate | Einddoppe vaan de trommel vaan wasmachine, behuizinge vaan de boete-apparate vaan de airconditioner, deurkozijne vaan de koelkast, holtes vaan de microgolfoond | Koud-gewalsde staalplate, gekleurde staalplate, dunne blade vaan aluminiumlegering |
| Hardware-accessoires | Verdeilingsdoosbehuizinge, plankeconnectors, scharnierbasis, keukenbeugels |
Hot-gewalste staalplate, gegalvaniseerd staalplate, roestvrij staalplate
|
(III)Op-simulatie en structureel aafsluiting-weergave

Figuur 2.1 On-fysiek objekdiagram

Stempelsimulator

Robot elektrische regelkast

Vaste huugtebasis veur robot


Figuur 2.2 Sluit-diagramme vaan eder oonderdeil
‘t Kernwerkproces vaan de stempelrobot is wie volg:
Materiaalveurbereiding
Werkstukke weure evewieg op de transportband geplaots, en de lochdichheid vaan de vacuüm-effector weurt gecontroleerd um stabiele zuig te garandere.
Opstart en aanpassing vaan ‘t systeem
‘t Controlesysteem en de transportband were gestart, en de vacuümdruk weurt aongepas volgens materiaal en gewiech um vervörming te veurkómme.
Trajektorie-onderwies
De robot krijg gelierd laad- en lospaajer, boe-oonder transportband-tot-drökke, drukke-um-drukke of drukke-tot-transportbandbeweginge.
Parameterinstelling
Bedieningsparameters zoewie pick-en-plaatsnelheid, druksynchronisatietiming en transportbandsnelheid zien geconfigureerd.
Automatische bediening
De robot voert continu lading, stempel-euverdrach en loslading oet mit real-tiedmonitoring en noodstop-ondersteuning.
Voltooiing & Reset
Nao de productie keert de robot trök nao de thoespositie, de transportband stopt en de aafgemaakde oonderdeile were verwijderd veur inspectie.
Suggesties veur gebruuk en oonderhoud vaan apparatuur
Werkomgeving
Houw ‘t stempelgebeed schoon, verwijder schroot en olie snel en zörg veur voldoende ruimte veur de bediening en ‘t oonderhoud vaan de robot.
Onderhoud vaan kernonderdeile
Inspecteer regelmaotig stofzuigers, lochsjakelinge en bedrading, en back-up robotprogramma’s um ‘n stabiele werking te behawwe.
Daagliks & Regelmaotig Onderhoud
Controleer dageleks op mechanische sjaoj, losse verbindinge en lochlekke; smeer robotverbindinge en inspecteer malle periodiek um de nauwkeurigheid te behawwe.
Heitelik: metaalstempelrobot, China metaalstempelrobot fabrikanten, leveranciers, fabriek