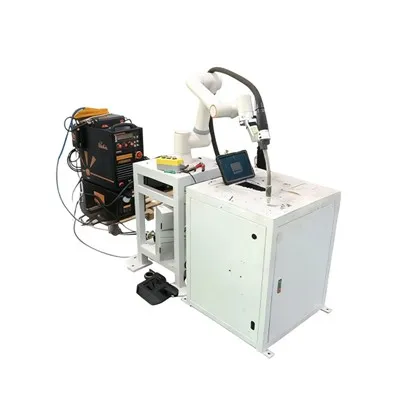
Productintroductie
De Pallet Nailing Robot is un industriële robot die weurt gebruuk um ‘t nagelproces vaan houte pallets te automatisere, en ‘t ondersteunt bulkbestellinge en aanpassinge volges palletspecificaties.
Hooftechnische parameters
| Parametercategorie | Specifieke specificatie |
|---|---|
| Armspan | 1895 mm |
| Herhaol positienauwkeurigheid | ±0,05 mm |
| Maximum lading | 20 kg |
| Stroomcapaciteit | 5,87 kVA |
| Gewicht vaan apparatuur | Ongeveer 230 kg |
| Besjermingsklasse | Pols: IP54; Body: IP40 |

Veurdeile en toepassingsvelde
(I) Kernveurdeile
Hoog-Precisie Nagelpositie
De Pallet Nailing Robot heet ‘n herhaolbaarheid vaan ±0,05 mm, wat veur eder nagel ‘n consistente aafsjtand en deepte verzekert.
Lang Arm Ontwerp
De 1895mm armverlenging bedèk multi-stationspalletstructure, wat meerdere-zijdige, multi-puntsnagel meugelek maak zoonder dèks te herpositionere.
Stabiel lading-laag
Mit ‘n maximale laadcapaciteit vaan 20 kg, ondersteunt ‘t stabiel pneumatische spijkergewere, spijkerbokse en extra apparate zoonder te zakke of te sjudde tijdens ‘t spijker.
(II)Toepassingsvelde en compatibele materiale
| Categorie veur toepassingsscenario | Specifieke toepassingsobjecte | Aanpasbare materiale |
|---|---|---|
| Meubelproductie | Splissing vaan kastframe, paneelsamenstelling, structurele bevestiging vaan tafel- en stoel | Massief houte planke, gemanipuleerde houte planke (spaanplate, MDF), meerlaoge planke |
| Verpakkingsindustrie | Zwoere -doosdichting, houte doossjpanning en versteviging, palletsamestèlling | Hoog-sterk golfpapier, massief hout sjtroke, multiplex |
| Verwèrking vaan bouwmateriale | Plafondbevestiginge vaan gipsplank, decoratieve splitsing vaan de splitsing, liechte sjeidwandsamestèlling | Gipsplanke, PVC-sjtaole, dunne-spoor liech staole kiele |
(III)On-simulatie en structurele aafsjloeting-weergave

Figuur 2.1 On-fysiek objekdiagram


Figuur 2.2 Sluit-diagramme vaan eder oonderdeil
De kernworkflow is als volg:
De bediening bevestig ‘t werkstuk op de werkbank en voltooit de perceize positionering mit behulp vaan de positioneringsapparaat.
De teach-hanger weurt gebruuk um spijkerparameters in te stèlle, boe-oonder spijkerposities, vuurkrach en ‘t aontal spijkers per station, en um ‘t veurgestèlde spijkerprogramma te selecteren.
Naodat ut systeem is gestart, drijf de robot ut pneumatische nagelpistool nao de ierste nagelpositie volgens de geprogrammeerde baan.
De pneumatische nagelpistool vult automatisch op langs ut veurafgestelde paad, onderwieles de robot echte-tied positienauwkeurigheid tusse ut nagelpistool en ut werkstuk behawwe um aofwieking te veurkómme.
Nao ‘t klaore vaan ‘t spijkere vaan ein werkstuk, resetteert de robot ‘t spijkerpistool en wacht heer op ‘t volgende bewerkingscommando.
Bediening en onderhoudsvereiste
Milieuvereiste
De apparatuur mot in ‘n druige umgeving weure gebruuk, vrij vaan zwoere sjtóf en corrosieve gasse um besmetting vaan de pneumatische spijkerpistool en bewegende oonderdeile te veurkómme, wat de nauwkeurigheid en levensduur kin beïnvleuje.
Initiële inbedriefstelling
Kalibreer veur ‘t ierste gebruuk de lijning tusse de pneumatische nagelpistool en de robotas, controleer de stabiele lochdrök vaan de lochpomp en bevesteg dat de nagelparameters euvereinkomme mit ‘t soort materiaal en de dikte.
Routineonderhoud
Controleer veur de dagelekse bediening of d’r ‘n verstopping in de spuitkop is, zörg d’r veur dat de nagel ‘n vloeiende voeding geve en schoon oppervlaktepuin; smeer de robotverbindinge wekeliks wie nuudig; inspecteer stroomkabels en lochsjlange elke maond; regelmaotig schoon de positioneringsapparaat um de positioneringsnauwkeurigheid te behawwe.
Heitelik: palletnagelrobot, China palletnagelrobot fabrikanten, leveranciers, fabriek