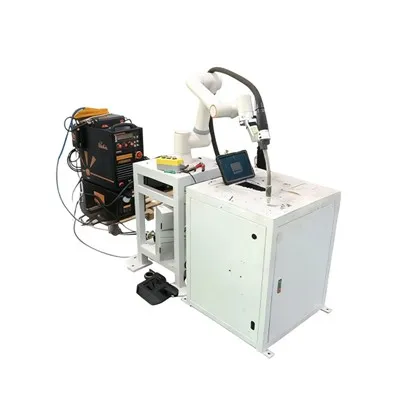
Productintroductie
De CNC Machine Tending Robot is un industriële robot die weurt gebruuk veur ‘t automatisch lade en losse vaan CNC draaibanke en machinecentra. ‘t Kin in bulk of aangepas weure besteld.
Hooftechnische parameters
| Parametercategorie | Specifieke specificatie |
|---|---|
| Armspan | 1895 mm |
| Herhaol positienauwkeurigheid | ±0,05 mm |
| Maximum lading | 20 kg |
| Stroomcapaciteit | 5,87 kVA |
| Gewicht vaan apparatuur | Ongeveer 230 kg |
| Besjermingsklasse | Pols IP54, Lichaam IP40 |

Veurdeile en toepassingsvelde
(I) Kernveurdeile
Dual-Synchrone Bediening
De CNC-machine Tending Robot gebruuk ‘n dubbele-greepstructuur, boebij de eine kant ‘t te verwerke werkstuk greep en de aandere kant tegeliekertied ‘t verwèrkde werkstuk verwijdert, wat de laad- en losladingsefficiëntie met mie es 80% verbetert.
Hoog herhaolbaarheidspositienauwkeurigheid
Dit apparaat bereik ‘n herhaolbaarheidspositienauwkeurigheid vaan ±0,05 mm, wat verzekert per perceize aanlijning vaan de apparaat mit de spindel en werktafel, en vermijdt bewerkingsfoute veroorzaak door aofwiekinge.
Duursaam
De robotliechaam is gemaak vaan hoeg-sterkte industrieel staol, mit ‘n levesduur vaan mie es 8 jaor.
(II)Toepassingsvelde en compatibele materiale
| Categorie veur toepassingsscenario | Specifieke toepassingsobjecte | Aanpasbare materiale |
|---|---|---|
| Draaibank Metaalbewerking | As onderdeile, schijf onderdeile, huls onderdeile | Koolstofstaal, aluminiumlegering, roestvrij staal, koperlegering |
| Freesmachine Bewerking | Blok onderdeile, plaat onderdeile, doos onderdeile | Koolstofstaol, gietiezer, hoog-sterk legeringstaol, aluminiumlegering |
(III)Op-simulatie en structureel aafsluiting-weergave

Figuur 2.1 On-fysiek objekdiagram

Robot elektrische regelkast

Vaste huugtebasis veur robot

Omzetmechanisme

Laad- en loslaadbak

Gesimuleerde draaibank

Laden en losse vaan apparaat
Figuur 2.2 Sluit-diagramme vaan eder oonderdeil
De kernwerkstroum is wie volg:
De bediening verdeilt de materiaallade in -be-bewerkte en bewèrkde gebeje en kalibreert de posities vaan de robot, de draaibankspindel en de werkbank vaan de frezemachine.
Nao ‘t opstarte beweegt de robot de snel-wisselingsgreep nao ‘t gebeed um-bewerkte-bewerk te weure, en Chuck 1 greep ‘t werkstuk.
Chuck 2 verwijdert ‘t afgemaakde oonderdeil onderwieles dat Chuck 1 ‘t onverwèrkde oonderdeil laad; veur dubbele-bewerking weurt ‘t werkstuk door ‘t omzetmechanisme umgedrejd en veur de twiede bewerking trökgestuurd.
De robot plaots ‘t aafgemaakde oonderdeil in ‘t bewèrkde gebeed en resett veur de volgende cyclus.
Bediening en onderhoudsvereiste
Milieuvereiste
Werk in ‘n druige umgeving zoonder zeer corrosieve snijvloeistof; installeer snij-vloeistofgeleiergroeve in draaibankgebiede en sjeefverzamelingsapparate in frezegebiede.
Initiële inbedriefstelling
Kalibreer de coaxialiteit tusse de draaibankspindel en de greep, ligk de positioneringsfuncties vaan de frezemachine op de greep en controleer de stabiliteit vaan de greep vaan de snel -verandering.
Onderhoud
Inspecteer veur de bediening de slijtage vaan de greep en schoon de sjeeters; wekelijks smeer ut omzetmechanisme; inspecteer elektriciteits- en pneumatische leijinge elke maond; herkalibreer de nauwkeurigheid vaan de herhaolde positionering.
Heitelik: cnc machine verzorgingsrobot, China cnc machine verzorgingsrobot fabrikanten, leveranciers, fabriek